


8.7 Quá trình uốn
1 Chuẩn bị các thành phần liên quan và dây kết nối
1.1 Chuẩn bị các thành phần liên quan
1 bộ chia tần số dạng thước cách tử, 1 mainboard hệ thống HUACHENG với cổng ABZ, 1 bộ cấp nguồn với đầu ra DC5V, 2 cần gạt hiệu chỉnh công cụ, 1 công tắc cảm biến quang điện. Các nội dung khác (nếu có) sẽ được bổ sung:
* Liên kết của bộ chia tần số xung của thước cách tử:https://item.taobao.com/item.htm?spm{{0}}a1z10.1-cw4004-22518123948.41.22887311lQ0qB6&id=597924780399
* Mainboard hệ thống HUACHENG có cổng ABZ (Đặc điểm kỹ thuật: ES2A MC V1.2) cần mua liên hệ BORUNTE
* Đối với bộ cấp nguồn đầu ra DC5V, sử dụng trực tiếp nguồn DC5V trong cổng ABZ của rô bốt hoặc sử dụng nguồn bên ngoài (chế độ chờ)
* Cần chuẩn bị dụng cụ nên do bạn tự chuẩn bị và phải được lắp đặt ở trung tâm ở phần cuối của rô bốt; phần cuối của công cụ phải là một đầu hình nón
* Công tắc cảm biến quang điện nên tự chuẩn bị tùy theo tình hình tại chỗ và nên kèm theo một tấm sắt cảm ứng
1.2 Định nghĩa và kết nối
Định nghĩa IO máy uốn và sơ đồ mạch, định nghĩa IO rô bốt và sơ đồ mạch điện (bảng định nghĩa IO rô bốt, sơ đồ điện kết nối giữa rô bốt và máy uốn)

Trên đây chỉ mang tính chất tham khảo. Để biết thêm chi tiết, vui lòng tham khảo hướng dẫn vận hành máy uốn tương ứng

* Vui lòng tham khảo các định nghĩa và mô tả liên quan để kết nối chính xác tín hiệu tương tác giữa hệ thống robot và hệ thống máy uốn.

* Không có phụ lục nào khác
2 Các bước mở và tải phần mềm
2.1 Các bước mở và tải phần mềm
Bật nguồn hệ thống điều khiển robot, vào hệ thống điều khiển robot, mở và tải phần mềm như sau:
① Đăng nhập (Ghi chú: Mở trang Đăng nhập)
② Người dùng (Ghi chú: Chọn "Kỹ thuật viên của nhà sản xuất" trong Người dùng)
③ Mật khẩu (Lưu ý: nhập "brtbrt" vào ô mật khẩu)
④ Đăng nhập (Ghi chú: Nhấp vào "Đăng nhập")
⑤ Cài đặt (Ghi chú: Nhấp vào "Cài đặt" khi hệ thống rô bốt ở chế độ dừng)
⑥ Cài đặt Sản phẩm (Ghi chú: Chọn "Cài đặt Sản phẩm")
⑦ thiết lập thủ công (Ghi chú: Nhấp vào "thiết lập thủ công")
⑧ Loại công nghệ (Lưu ý: Sau khi chọn "BendingProcess", robot sẽ tự động lưu và bật lên hộp quy trình uốn ở phía dưới để thực hiện bước tiếp theo)
⑨ Một số công nghệ có hiệu lực sau khi khởi động lại (Lưu ý: Sau khi chọn BendingProcess, tắt nguồn và khởi động lại hệ thống điều khiển để hệ thống điều khiển có hiệu lực; sau khi khởi động lại, nếu các chú thích X20, X21, X22, Y20 trên thanh chức năng giám sát IO hiển thị phù hợp với bảng định nghĩa IO quá trình uốn, nó chỉ ra rằng phần mềm uốn được tải thành công để nó có thể được sử dụng bình thường và các thông số quá trình uốn có thể được thiết lập)


3.1Bendingfilenumberdefinitionexplanation
① Số tệp uốn: Sau khi đặt số tệp uốn (0-49), hệ thống lưu trữ các tọa độ bảng uốn cát tham số uốn khác nhau.
② Mô tả: Savedwiththecurrenttechnologyfilenumberforusercustomnaming
③point(logpoints):Fromtoptobottom,therearelogpointsP1andP2,whichrespectivelylogthepositionsofthetwo robotscorrespondingtothepositionsofthetwogratingrulers,convenienttocalculatetheproportionalrelationofthe gratingrulerafterstorage;thecalculatedvalueneedstobemanuallyfilledin"gratconstradio";thenclick"save"tobe effective ④gratconstradio:Thisparameterandthecalculatedvaluedonotaffecteachother;thecalculatedvalueisforreference,whilethisparameterneedstobemanuallymodifiedunderthemanufacturer'sright;duringfollowing,therobotwill automaticallycallthegratconstradio.
⑤status: ThelogstatusoflogpointsP1, P2; greenforlogsuccess, greyforlogfailure
⑥linearencoder (gratingruler): DisplayofexternalgratingrulerdatareadbyrobotthroughABZ
⑦CoorSeclect: theworkbenchcoosystemIDusedforthecurrenttechnologyfilenumber
⑧useExternSensor: sử dụng / hủy sử dụng, tương ứng với tương ứngtotwomodesofbendingprocessusedbytherobot, cụ thể là followbendingandfixedpeedbending
Chiều rộng rãnh ⑨Lower Die V: góc Vgroove của máy uốn (đơn vị: mm)
⑩ Độ dày tấm: độ dày tấm của phôi uốn (đơn vị: mm)
Chiều sâu rãnh ⑪V: Chiều sâu rãnh V của máy uốn (đơn vị: mm)
⑫Rad: Góc uốn của sản phẩm; sau khi thiết lập, tương ứng với góc uốn sau của robot. Theo dõi góc uốn của rô bốt=giá trị đặt hiện tại chia cho 2 (giá trị đặt trực tiếp bằng giá trị góc theo sau của rô bốt) * (Itcanbesetforexternalsensorusedbyfixedspeedbending) ⑬speed: Thespeedoftherobot'sfollowingthebendingcutterduringbending (đơn vị: mm / s) (* Itcanbesetforexternalsensorusedbyfixedspeedbending) ⑭Acceleratedspeedtime:Thetimefortherobottoacceleratetothebendingspeedwhenthebendingmachineis performingbending(unit:ms) (*Itcanbesetforexternalsensorusedbyfixedspeedbending) ⑮DelayDistance:Afterthesystemdetectsthebendingstartsignal,delaythisdistancebeforefollow(unit:mm) (*Itcanbesetforexternalsensorusedbyfixedspeedbending) ⑯GlideDistance:Thedistancebywhichtherobotmovestheworkpiecedownafterthesystemreceivesthesignalthat thebendingmachinehasstartedandbeginstomovedown,onlyeffectivewhentherobotbendsagainfollowingthe bendingcutter'sleveling(unit:mm)
⑰GlideSpeed: Thespeedatwhichtherobotmovesdowntothebendingpoint (đơn vị: mm / s)
⑱GlideAcceleratedspeedtime: Theacceleratedspeedatwhichtherobotmovesdowntothebendingpoint (đơn vị: ms) ⑲GlideDelayDistance: Thedistancetherobotwaitsforthebendingcuttertoglidebeforectionaction (đơn vị: mm)
⑳font _ pos: Thời gian ảnh hưởng sau khi chạy "thời gian trễ" trong lệnh sau. (Thời gian trễ là thời gian lọc sau khi tín hiệu điều áp có hiệu lực) Khi tính toán khoảng cách sau thời gian này đạt đến giá trị đặt của khoảng cách phía trước, robot bắt đầu uốn cong.
㉑Return Accelerated Speedtime: Thời gian cần thiết để rô bốt tăng tốc đến tốc độ quay trở lại đã đặt (đơn vị: mili giây)
㉒ Khoảng cách trễ quay lại: Sau khi uốn xong, máy cắt uốn di chuyển lên để đạt khoảng cách trễ quay lại trước khi rô bốt di chuyển lên (đơn vị: mm)
㉓Die Corner: Theo cài đặt máy cắt uốn tại chỗ, nếu được đặt thành 0, điều đó cho biết máy cắt uốn có đầu hoặc nút bấm (đơn vị: mm)
㉔MoveType: 0- Xuống: dao cắt uốn di chuyển xuống; 1- Lên: rãnh dao cắt di chuyển lên trên
㉕leveling Speed: Tốc độ rô bốt trở lại tư thế uốn cong trước (đơn vị: mm / s)
㉖leveling Accelerated speedtime: Thời gian để rô bốt tăng tốc đến tốc độ san bằng trong quá trình san bằng (đơn vị: ms)
㉗Khoảng cách quay lại: Khoảng cách robot theo máy cắt uốn di chuyển lên sau khi uốn (đơn vị: mm)
㉘ Tốc độ quay lại: Tốc độ robot theo sau máy cắt uốn di chuyển lên (đơn vị: mm / s)
3.2 Lệnh quy trình xử lý và định nghĩa quy trình thực hiện
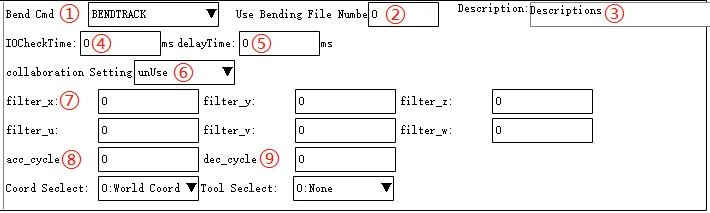

① Bend Cmd - BENDTRACK: Thực hiện hành động theo sau ngay lập tức sau khi nhận được tín hiệu điều áp và kết thúc hành động tiếp theo ngay sau khi nhận được tín hiệu kết thúc uốn Bend Cmd - BENDFLATBACK: Robot trở lại tư thế trước khi uốn Bend Cmd - uốn trở lại: Thực hiện một động tác lên / chuyển động xuống theo máy cắt uốn ngay sau khi nhận được tín hiệu kết thúc uốn ② Sử dụng Số tệp uốn: Phạm vi đặt là 0-49. Gọi số tệp uốn được lưu trữ trên trang Cài đặt thủ công
③ Mô tả: Văn bản chú thích trong mỗi số tệp công nghệ
④ IOCheckTime: Thời gian phát hiện áp suất uốn X20, với cảnh báo sẽ được gửi nếu không phát hiện tín hiệu nào sau thời gian cài đặt (đơn vị: mm)
⑤ delayTime: Sau khi tín hiệu điều áp có hiệu lực, thực hiện uốn cong theo sau; tham số này là thời gian trễ; dữ liệu được tạo trong khoảng thời gian đã đặt này sẽ bị loại bỏ mà không được ghi lại. (đơn vị: ms)
⑥ cộng tác Cài đặt: hủy sử dụng / sử dụng. Nếu trục cộng tác không được sử dụng, không có hiệu ứng hành động; nếu trục cộng tác được sử dụng, hãy chọn đối tượng trục và số để phối hợp với; sau khi thiết lập, trục cộng tác có hành động điều phối tương ứng của trục đặt trong quá trình theo dõi, có thể đạt được vị trí chạy đã đặt của M7 / M8.
⑦ bộ lọc _ x / y / z / u / v / w (bù cố định): sau khi điền vào, rô bốt sẽ bắt đầu thực hiện bù theo tỷ lệ bằng nhau sau khi nó bắt đầu uốn cong theo hành động cho đến khi hoàn thành bù ở đang chạy kết thúc.
Chu kỳ ⑧ acc _: Thời gian tăng tốc để đi theo đường uốn cong từ khi bắt đầu hành động đến điểm bắt đầu (đơn vị: mili giây)
Chu kỳ ⑨ dec _: Thời gian tăng tốc khi đi theo đường uốn cong đến điểm cuối (đơn vị: ms)
4 Quy trình sử dụng
1. Sau khi rô bốt được lắp với cần hiệu chuẩn công cụ, tạo tọa độ công cụ mới, chọn "TwentyTree Point ..." cho "Tool Type Sel" như thể hiện trong hình dưới đây và tham khảo Hiệu chỉnh công cụ 23 điểm trong Đặc điểm kỹ thuật quy trình hàn cho phương pháp và các bước thiết lập. Sau khi thiết lập, đảm bảo rằng độ chính xác của dao nhỏ hơn 2mm và sai số tối đa khi quay quanh dao nhỏ hơn 3mm. Không lưu trữ 23 điểm với tọa độ khớp Axis7 trong lệnh khi tạo số mô-đun.

2. Xác nhận giao tiếp dữ liệu của thước lưới của máy uốn: Xác nhận rằng dữ liệu hiển thị của 997 được hiển thị bình thường tại điểm điều áp của máy uốn và điểm trả về của máy uốn, như thể hiện trong hình dưới đây. Lưu ý: Nếu cả hai vị trí đều là 0, máy không thể được sử dụng bình thường và cần kiểm tra kết nối.

6. Hiệu chỉnh "bàn làm việc" trên máy uốn bằng công cụ; ở chế độ thủ công, nhấp vào hiệu chuẩn bàn làm việc, sau đó nhấp vào "mới" để cài đặt bàn làm việc. (Ghi chú: Không có bàn làm việc, chỉ có công cụ)

3.1 Hướng bàn làm việc trên máy uốn được xác định: điểm gốc P 0 là điểm điều áp tại đó sản phẩm được ép ngay trên rãnh máy uốn; PX là điểm bắt đầu từ điểm điều áp và song song với rãnh máy cắt uốn; PY là điểm vuông góc với đường thẳng từ P {3}} đến PX.
(3) P 0 là gốc của các trục tọa độ; PX là một điểm bất kỳ trên trục tọa độ X theo hướng; PY là bất kỳ điểm nào trong trục tọa độ hướng Y, như thể hiện trong Hình 3-1 bên dưới.
Vị trí (4) P 0 là điểm điều áp của máy cắt uốn, cụ thể là vị trí mà bề mặt sản phẩm được ép bởi phần dưới của dao cắt uốn của máy uốn. Sản phẩm càng dày thì P 0 càng cao. PZ là điểm song song với P 0 và cách xa phương của máy uốn. PY là điểm vuông góc với hướng đi lên của đường thẳng từ P 0 đến PZ, như thể hiện trong Hình 3-2 dưới đây.


Ghi chú
* 1 Điểm điều áp cần được đặt đúng vị trí
* 2 Xác nhận vị trí của thước cách tử khi nhấn xuống; khi kiểm tra điểm điều áp, trước tiên hãy sửa đổi tốc độ trượt thành thủ công hoặc tối thiểu
* 3 Có thể hiệu chỉnh bàn làm việc có hoặc không có bàn cộng tác. Nếu sử dụng, cần đảm bảo độ chính xác cao của trục cộng tác; nếu không, hiệu chuẩn sẽ không bình thường
Ví dụ, dao cắt của máy uốn di chuyển xuống. Các bước cụ thể như sau:
① Xác nhận rằng chiều rộng bên ngoài của dao cắt uốn được đo là 10mm và vị trí ấn xuống của điểm điều áp là 5mm ở giữa rãnh dao cắt.
Sản phẩm cần uốn là {{0}}. Tấm kim loại 7mm. Đầu tiên điều chỉnh khối trượt của máy uốn dính vào bề mặt ngoài của rãnh máy cắt, sau đó đặt sản phẩm hoặc sản phẩm có cùng độ dày cách đều phía trên rãnh máy uốn và tựa vào khối trượt. Lúc này, kẻ 1 đường ngang cách mép sản phẩm 5mm và cuối cùng ghi lại dữ liệu thang lưới hiển thị bằng dữ liệu địa chỉ 997 khi bơ uốn chạm vào bề mặt sản phẩm (hầu hết tín hiệu máy uốn được đưa trước 3mm nên bạn nhé ghi lại vị trí thực của điểm điều áp và quan sát xem hoạt động của rô bốt có đồng bộ hay không). Nâng máy cắt uốn lên cao nhất, giữ tấm thép bằng tay và căn chỉnh vị trí của rô bốt bằng cần hiệu chỉnh dụng cụ cộng với tọa độ thế giới tại đường nằm ngang được vẽ trên sản phẩm. Bạn nên tìm một tham chiếu cố định ở dưới cùng của tấm và xác định nó là gốc máy uốn P 0. Sau đó, di chuyển khoảng cách sang trái theo hướng của đường ngang và xác định nó là P 0 X. Sau đó, chạy trở lại điểm gốc, và trên cơ sở này, vẽ một đường vuông góc dựa trên đường nằm ngang ở trên; di chuyển lên đường vuông góc và xác định nó là P 0 Y. Định nghĩa bàn làm việc của máy uốn đã hoàn tất. Định nghĩa bàn làm việc máy uốn đã hoàn thành. Ghi chú: Giải thích chi tiết các bước: ① Chiều rộng bên ngoài của rãnh máy cắt được đo là 1 0 mm và điểm chính giữa của nó là 5 mm; sử dụng sản phẩm hoặc tấm kim loại có cùng độ dày, giữ nút chặn sát vào rãnh máy cắt và giữ tấm kim loại dựa vào nút chặn, song song với rãnh máy cắt, đặt phẳng trên rãnh máy cắt, kẻ một đường ngang song song với máy cắt rãnh ở vị trí cách mép tấm kim loại 5mm, chọn một điểm bất kỳ trên đường ngang của tấm kim loại là P 0, xác định một điểm trên đường ngang sau khi P 0 di chuyển được một khoảng theo hướng của rãnh máy cắt là P 0 X và xác định một điểm sau khi P0 di chuyển lên một khoảng nào đó theo hướng vuông góc là P0Y
7. Hiệu chuẩn bảng cộng tác tuyến tính với công cụ (Ghi chú: Không có bàn làm việc, chỉ có công cụ)
* Lưu ý: Nếu không có bảng cộng tác thì bỏ qua bước này chuyển sang bước tiếp theo

4.1 Nhập trang bàn làm việc hiệu chuẩn trục mở rộng (chọn giá đỡ mặt đất, đánh dấu kích hoạt và khởi động lại), tương ứng với dòng hiện tại, điền như mô tả, đặt 3 điểm, được căn chỉnh ở cùng một vị trí. Xu hướng lựa chọn của các điểm là tăng hoặc giảm cùng chiều. Nên chọn khoảng cách chạy của điểm càng xa càng tốt. Tuy nhiên, nó phải ở một sải tay hợp lý của robot. Trong quá trình hiệu chỉnh 3 điểm, rô bốt không được thay đổi tư thế. Kết quả hiệu chuẩn không được lớn hơn sai số quay lớn nhất của công cụ rô bốt. Nên kiểm tra thủ công phạm vi và khoảng cách xa nhất tại cùng một điểm mục tiêu, cuối cùng bấm "lưu" để kết thúc.
* Lưu ý: Nói chung, nếu hướng cộng chạy của trục J7 giống với hướng cộng X thì hướng đó là chính xác. Trong số các thông số động cơ, tỷ lệ giảm J7 phải được điền theo giá trị thực tế; "chì" là khoảng cách thực tế trên mỗi vòng quay của robot. Để đảm bảo độ chính xác, nên có 10 vòng kết nối trở lên. Khoảng cách chạy thực tế đo được (mm) ÷ số vòng chạy hiện tại=khoảng cách mỗi vòng (mm). Sau khi điền, hãy cho 2 khoảng cách vị trí tuyệt đối lớn và kiểm tra xem sai số có hợp lý không. Nếu sai số lớn hơn 3mm, nên đặt lại dây dẫn; nếu không sẽ ảnh hưởng đến hiệu quả của quá trình uốn.
5. Chuyển sang sử dụng công cụ hút robot. Phương pháp cài đặt: Tạo tọa độ công cụ mới bằng phương pháp điểm 2-, làm cho rô bốt trở về điểm gốc và đặt ở điểm hiện tại, đặt giá trị hướng lệch Z, nhấp vào "đếm", "sửa đổi" và "lưu" thành kết thúc việc tạo. Sau khi tạo, sử dụng trực tiếp công cụ với bàn làm việc và bảng cộng tác

8. 1. Kiểm tra hiệu quả: Điền các thông số quá trình uốn "Chiều rộng rãnh Die V", "Chiều dày tấm" và "Chiều sâu rãnh V" trên trang "craft Setting" theo tình hình thực tế của máy uốn, di chuyển robot gần điểm điều áp của sản phẩm, thực hiện chạy khô để xác định liệu đường chạy, hướng và độ chính xác của rô bốt được thử nghiệm có chính xác hay không, sau đó thực hiện thao tác hướng dẫn chính thức, để tránh các nguy cơ an toàn tiềm ẩn.
5 Chương trình khuôn mẫu hướng dẫn
Ví dụ là hướng dẫn tự động uốn theo, cho ăn & làm trống và chọn & đặt các sản phẩm vỏ hộp tấm kim loại cần uốn bảy lần bằng cách di chuyển xuống dao cắt uốn của máy uốn


* Phụ lụcI. Các biện pháp giải quyết vấn đề phổ biến
①Pressurizationpointbendingfollow:trackplanningfailure,J6over-speed,singularpointalarm,andsoon.Because theposeisnearthesingularpointoftherobot,theposeofthepressurizationpointoftherobotneedstobechangedto beyondthesingularpointrange ②Jitterduringpressurizationpointbendingfollow.Inthiscase,youcanobservewhetherthestructuralpositionis reasonable;ifunreasonable,pleaseadjust theM7axispositionoftherobot;shorteningthemovingdistanceofM7canoptimizetheproblem. ③Jitterduringstartingandendingofpressurizationpointbendingfollow.Inthiscase,theaccelerationcycletime,decelerationcycletime,delaytimeandotherparameterscanbeincreasedtooptimizetheproblem ④Followexcessivedeviationofbentproductposition,whichleadstodisqualification.Inthiscase,pleasefirstobserve whethertheabsoluteaccuracyoftherobotmeetstherequirementsandwhetherthemechanicalpositionoftherobothas anydeviationcausedbyoriginsliding.Ifitisafixeddeviation,youcansetthecurrentfixedcompensationfollowingthe bendingcommandtocorrectthedeviationsothattheproblemcanbesolved ⑤Followexcessivedeviationofbentproductangle,whichleadstodisqualification.Inthiscase,generally,thebending workbenchestablishedbytherobotonthebendingmachinehasaproblem.Youcanreinspecttheaccuracyofthe workbenchormodifythecurrentlyboundworkbenchorigin,tooptimizetheproblem. ⑥Các chương trình điều chỉnh bằng tay, độ nghiêng của sản phẩm, hình tam giác ở dưới 90 độ, có thể hơi hơn 90 độ, có thể điều chỉnh bằng tay, nhưng không thể điều chỉnh bằng tay, 90 độ, không thể điều chỉnh bằng tay. ⑦Thebendingmachinepressurizationstartpointcorrespondstotherobotpressurizationpoint, andthebending machinepressurizationendpointcorresp Tương ứngtotherobotbendingfollowendpoint. ⑧Thequalityoftheproductisidentifiedtobegoodorbad: ①bendingangleassurance②bendinglengthassurance ⑨Theinfluenceofjigsontheproductmainlyliesinthattherobotmustbelaidflatandconsibilityeverytime after movingtothepressurizationpoint.Thefirstelementofmanualplacementistobelahestidflatatagains. ⑩Bendingmachinesafetyparameterconsiderations, andsoftwarelimitations (lệnh whenexecutingabendingfollow, itmustbnabletosetwaitingforacertaintimeofpressurizationdetectionIObeforestartingtheaction; nếu vượt quá thời gian, alertwillbegiven.andsoon.)